Webots
Khi học robotics, ta không nhất thiết phải đưa robot thật chạy ngay từ đầu. Robot thật có motor, pin, dây nối, cảm biến nhiễu và va chạm thật. Một lỗi nhỏ trong thuật toán có thể làm robot lao vào tường hoặc làm phần cứng hoạt động sai. Vì vậy, trước khi thử trên robot thật, ta thường cần một môi trường mô phỏng để kiểm tra ý tưởng trước.
Trong robotics có nhiều công cụ mô phỏng khác nhau. Gazebo thường xuất hiện nhiều trong hệ sinh thái ROS và phù hợp với các hệ robot cần tích hợp sâu với middleware. NVIDIA Isaac Sim mạnh ở mô phỏng đồ họa, dữ liệu thị giác và các bài toán AI cần cảnh 3D giàu chi tiết. MuJoCo được dùng nhiều khi cần mô phỏng động lực học và điều khiển liên tục. CoppeliaSim linh hoạt với nhiều kiểu robot và kịch bản mô phỏng khác nhau.
Webots nằm ở nhóm dễ tiếp cận hơn. Nó không cố trở thành công cụ mạnh nhất cho mọi tình huống, mà cho ta một môi trường đủ gọn để dựng robot, gắn cảm biến, viết controller và quan sát hành vi. Nếu mục tiêu là học robotics, thử thuật toán điều khiển, mô phỏng robot di động, tay máy nhỏ, cảm biến cơ bản hoặc chuẩn bị trước khi làm phần cứng thật, Webots là một lựa chọn rất hợp lý.
Webots cung cấp những gì
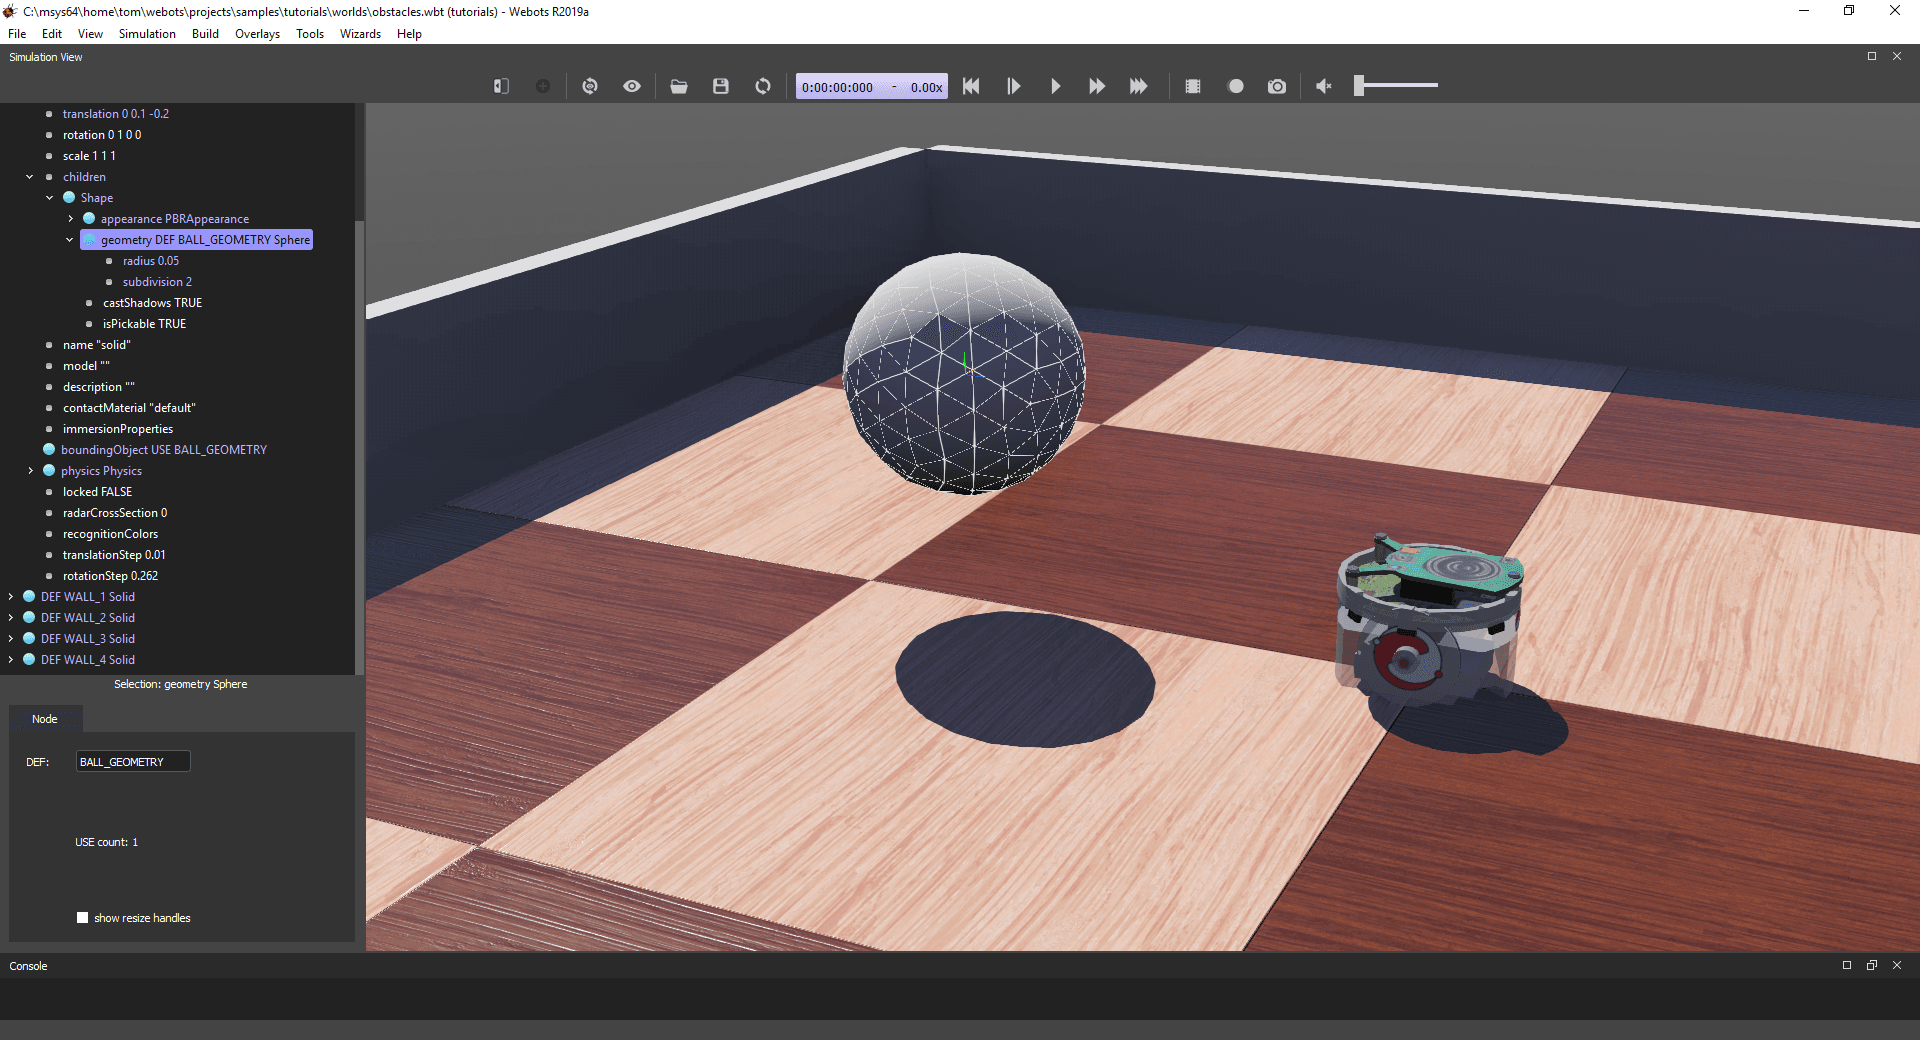
Webots là phòng lab ảo 3D giúp mô phỏng robot, môi trường, vật cản, ánh sáng, cảm biến và cơ cấu chấp hành trước khi thử nghiệm trên phần cứng thật.
Robot trong Webots có đầy đủ thông số vật lý như kích thước thân, bán kính bánh xe, vị trí camera, khớp và cảm biến. Controller liên tục đọc dữ liệu từ camera, LiDAR, IMU, encoder hoặc cảm biến khoảng cách, sau đó xử lý và gửi lệnh đến motor.
Webots phù hợp cho người mới học robotics, xây dựng prototype, mô phỏng robot di động, tay máy nhỏ và kiểm tra thuật toán trước khi triển khai lên Raspberry Pi, ESP32, STM32 hoặc robot thật.
Tuy nhiên, mô phỏng không thể tái hiện hoàn toàn hiện tượng trượt bánh, nhiễu cảm biến, độ trễ motor, pin yếu hay sai số cơ khí. Vì vậy, Webots nên được dùng để hiểu hệ thống và loại bỏ lỗi lớn trước khi hiệu chỉnh trên phần cứng thực tế.